Anthropic が 2026-08-27 に、AI エージェントが物理機器を操作するための共有仕様「Model Hardware Standard」(MHS) の research preview を発表しました。科学研究ラボと先端製造の第一グループ向けに、申請制でアクセスが開かれています。
「物理世界の MCP」という枕詞で紹介されることが多いのですが、2026-08-29 時点で公開されているのは発表文と申請サイトだけです。スキーマも SDK も適合試験も出ていません。
この記事では、公開されている一次情報だけを使って、次の 3 点を整理します。
- MHS が標準化しようとしている層はどこまでか
- パートナーの自己報告値が実際に何を証明しているか
- エージェントに実機の write を渡す判断を、いま下してよいか
結論を先に書くと、preview を実機 write の権限モデルの正本にするのはまだ早い、そしてそれとは別に、この preview から持ち帰る価値のある層の分け方が 1 つある、という 2 つです。
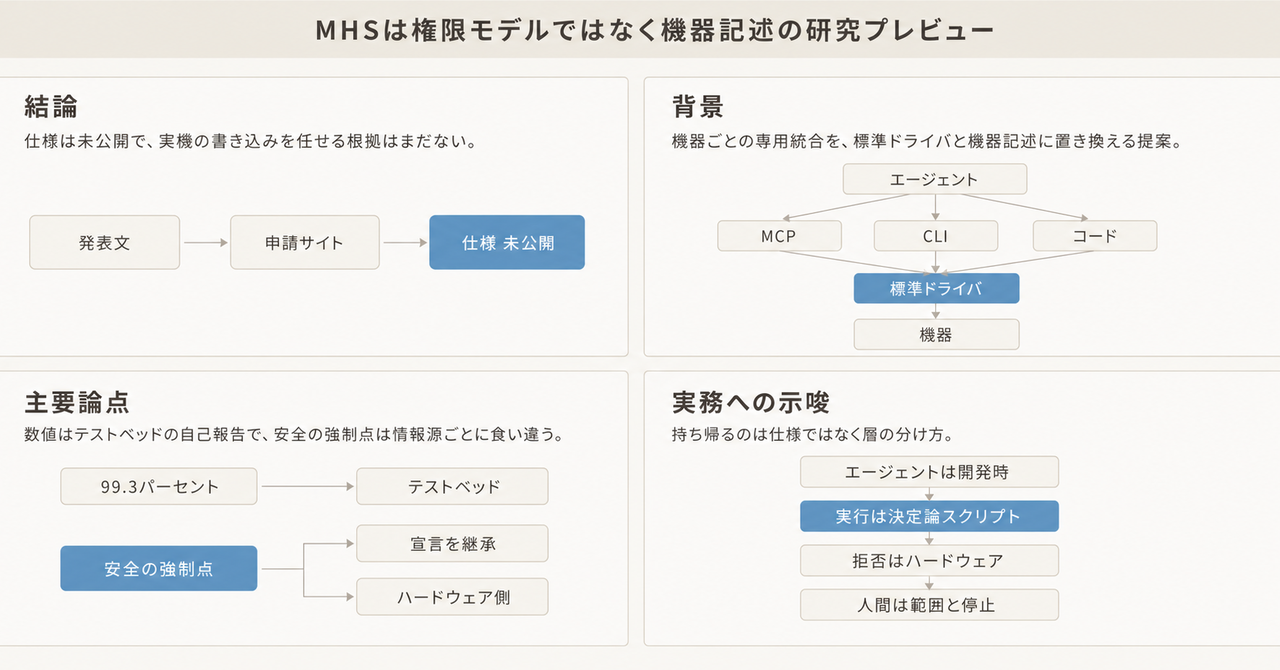
この記事の全体像。以下、順に解説します。
MHS が標準化しようとしている層
Anthropic の説明を分解すると、MHS が置き換えようとしているのは「機器ごとの専用統合」です。代わりに置くのが、標準ドライバと機械可読な機器記述です。
公式が挙げている構成要素は次の 4 つです。
| 構成要素 | 内容 |
|---|---|
| 標準ドライバ | read / write のプリミティブ (例: 温度取得と温度設定) |
| 発見 | ネットワーク上で機器を発見可能にする |
| 自然言語タグ | コードから読み取れない特性 (アーム重量など) を自然言語で付与 |
| 参照ファイル | タグから自動生成される記述。測定項目、調整項目、安全限界を含むと公式は書く |
そのうえで、エージェントからの制御経路を 3 つ用意しています。
- MCP — 対話的にツールとして呼ぶ
- CLI — シェルから呼ぶ
- コードファイル — コマンド列をコードに落として実行する
3 番目が重要です。公式は、長時間・高速の操作ではコマンド列をコードへ落とし、毎ステップの推論を外すことを想定しています。つまり MHS は「全操作をモデルに逐次判断させる仕組み」として設計されていません。この点は、宣伝文から受ける印象とかなり違います。
対象はプログラマブルインターフェースを持つ機器に限られ、モデル非依存を主張しています。
全体の配置
公式が述べる層と、パートナーの一次情報が示す実行時の分離を重ねると、次の配置になります。点線は「宣言・継承」で、拒否が仕様上 MUST かどうかは公開情報では確定できません。
責任をどの層に置くか、という観点で並べ直すと、公開情報の穴が見えます。
| 層 | 置くべきもの | 公開資料での状態 |
|---|---|---|
| プリミティブ | 読み書き、状態取得、発見 | 概念としてあり。スキーマなし |
| 機器状態 | 現在値、校正、ビジー、非常停止 | パートナーはマニフェストの states / procedures と説明 |
| 安全限界 | 速度・角度・温度の上限、インターロック | 参照ファイルで強制されると書くが、強制点の記述が一次情報同士で食い違う |
| 決定論スクリプト | 検証済みの復旧・校正シーケンス | QuEra はランタイムに AI を入れていない |
| 人間監督 | 範囲、成功定義、誤った探索の停止、非常停止 | 公式もパートナーも残している |
「認証」「RBAC」「監査ログ」「ドライバ完全性」「ネットワーク分離」は、この表のどこにも公式記述がありません。MHS はいまのところ、権限モデルではなく機器記述とドライバ抽象の提案です。
パートナー事例が実際に証明していること
preview の説得力は、ほぼパートナーの自己報告値に依存しています。ここが読み違えの起きやすいところなので、条件込みで見ます。
QuEra: 数値は強いが、テストベッド上の話
QuEra は中性原子量子コンピュータのレーザー再ロック (relock) コントローラを、Claude に MHS 経由で書かせました。
| 項目 | 値 | 条件 |
|---|---|---|
| ブラインド試験 | 695 / 700 (99.3%) | 7 障害クラス × 100 試行。原因は知らせない |
| 失敗 5 件 | リグ条件由来。成功の誤報告はゼロと自己報告 | |
| 復旧時間 | 波長保持 0.9〜5.4 秒、最難クラス 約 10〜14 秒 | 人間の専門家は 5〜10 分 |
| 自然発生モードホップ | パイロット中 43 回、すべて自動復旧 | 自己報告 |
| 無人連続運転 | 約 19 時間で脱落 0 | 以前は 1.6 回/時 |
| 220 kHz 共振 | 手動調整が残した共振を約 1000 倍抑制 | 線幅系メトリクスは 58 kHz → 21 kHz |
| 人手ベースライン | 4 人で手書きスクリプトに 2〜3 週 |
重要な前提が 2 つあります。
- 専用テストベッドでの結果であり、本番量子プロセッサへの配備は完了していません。QuEra 自身が「headed for live machines next」と書いています。
- ランタイムに LLM はいません。動いているのは決定論プログラムです。AI がループ内にいるのはチューニング工程 (12 パラメータ、約 12,500 評価) の側です。
さらに、レーザー担当のエンジニアが「正しく見えて正しくない」探索を複数回止めています。自律しているのは範囲内の実験ループであって、監督が消えたわけではありません。
なお、二次記事でよく引用される「58% → 96%」「150 秒 → 6 秒」は、Anthropic の短報でも QuEra のブログ本文でも確認できませんでした。同じ二次記事は「4 人で months」「16 時間 soak」といった値も混ぜており、一次の「2〜3 週」「約 19 時間」と食い違います。引用するなら一次に当たり直したほうが安全です。
Carnegie Mellon: 統合の速さは本物、ただし文脈付き
CMU の参加者は、互いに非互換な 3 台を 1 つの用量反応実験へつないでいます。
| 機器 | インターフェース |
|---|---|
| Spinnaker | XML ジョブ |
| CyBio Felix | COM |
| Varioskan LUX | GUI のみ |
統合開始から用量反応の完了まで 8 時間 (自律的な再実行 1 回を含む)。Run 1 は 200 µg/mL で飽和して R² = 0.884、上限を 100 µg/mL に下げた Run 2 で R² = 0.981。試薬は染料プロキシです。
人工的に仕込んだ 6 種類の故障 (欠プレート、回転、ビジー、カメラ切断、到達不能、非常停止) は、いずれも移動前にブロックされました。
ただしこの 8 時間は、約 2.5 ヶ月のプロジェクト参加を経た 1 実験です。公式の「数週間〜数ヶ月が数時間または数分へ」という主張を、そのまま新規導入の見積もりに使うことはできません。比較条件も試行数も公開されていません。
そして CMU の記録には、公式説明と食い違う点があります。Anthropic は「プログラミングインターフェースを持たないハードウェアにはまだ対応しない」と書いていますが、参加者は Varioskan LUX の GUI をスクリーンショットとマウス操作で動かしたと書いています。preview 内の逸脱なのか、公式の範囲記述が不足しているのかは、仕様が非公開なので判定できません。GUI 経路は OS 入力なので、機器側のインターロックを迂回し得るという点だけは押さえておく価値があります。
Genentech ほか: 成功談より限界の記述が有用
Genentech は BCA アッセイの PoC ですが、成功率の一次数値はありません。むしろ公式が書いている失敗、液面の泡立ちをソフトウェアのバグと誤認した例のほうが、判断材料としては重要です。空間・物理推論には専門家の監督が必要だと公式自身が認めています。
Janelia は 7 ベンダーにまたがる顕微鏡リグの統一、UW は遠隔モニタと qPCR 停止・衝突なしのハンドオフ、Tetsuwan は市民科学向け qPCR です。
機器ベンダー側では AWS Strands Robots、Automata、Doosan、MBF ScanImage、QIAGEN、Tecan、Universal Robots が表明し、Danaher は "actively exploring" にとどまります。Hugging Face LeRobot と Raspberry Pi は次フェーズの希望です。
持ち帰るべきなのは仕様ではなく層の分け方
ここまでを踏まえると、MHS 本体を採用する判断はまだできません。一方で、QuEra の構成は preview と無関係に再利用できます。
- エージェントは開発時に置く。 発見、仮説生成、復旧方針の探索、コード生成まで。
- 実行時は決定論スクリプト。 レビュー可能で、再現でき、差分が読める形にする。
- 拒否はハードウェア側。 ファームウェア、PLC、インターロックが最終的な限界を持つ。
- 人間は範囲と成功定義と停止を持つ。
この分け方は、ソフトウェアのエージェント運用でも見慣れた形です。書き込み権限を持つ操作をモデルの毎回の判断に委ねず、検証済みの手続きに落とし、最終的な拒否は下層に置く。MHS で新しいのは、その「下層」が PLC や機械安全になるという点だけです。
逆に言うと、自然言語タグは説明であって安全境界ではありません。「参照ファイルに書いた限界が強制される」という記述を、そのまま安全設計の根拠にはできません。誤ったタグが「強制される限界」として読まれるリスクがあります。
既存標準との比較
ラボ機器の相互運用は MHS が初めてではありません。
| 基準 | MHS preview | SiLA 2 / OPC UA | LAP (arXiv:2606.03755) | 専用統合 |
|---|---|---|---|---|
| クライアント仮定 | 確率的エージェント | 決定論ワークフロー | 確率的エージェント | 人間 + スクリプト |
| 公開検証 | 不可 (仕様なし) | 可 | 設計論文のみ | 現場依存 |
| 発見 | 標準フォーマットと主張 | mDNS 等 | InstrumentCard | なし |
| 予約 / 排他 | 不足。v2 提案段階 | SiLA に locking あり | 第一級のリース | 運用ルール |
| 安全交渉 | 記述が一次情報間で衝突 | PLC 境界に載せられる | S0〜S3 + パラメータ束縛トークン | 安全 PLC |
| 合成ハザード | 公開試験なし | セルは ISO 10218 側 | Lab Coordinator 必須と明記 | リスクアセスメント |
| 認証・監査 | 公式に記述なし | SiLA Core に認証あり | DID / 署名カード | 現場 IAM |
| 実測 | パートナー自己報告 | 多数のラボ実績 | なし | 既存 |
MHS の独自性は「クライアントが確率的であることを前提に機器記述を設計した」点にあります。逆に、決定論層としてなら SiLA 2 / OPC UA / ROS 2 がすでに存在し、認証・予約・監査はそちらのほうが揃っています。
なお AWS Strands Robots は別スタックです。既定はシミュレーションで、実機は mode="real" の明示 opt-in が必要です。GitHub の strands-labs/robots は 2026-08-29 時点で star 約 140、アーカイブされていません。MHS との結合部分は preview 参加者向けの private パッケージなので、公開コードからは確認できません。
導入判断で見落としやすい 4 つのリスク
1. 安全の強制点が一次情報間で食い違う
- CMU の参加者は「別の safety module は不要で、エージェントが宣言を継承する」と書く
- QuEra は「hardware interface でモデル非依存に強制する」と書く
- Anthropic は「物理安全のロードマップは策定中」と書く
最大公約数は「別レイヤーで強制する」ではありません。自分の現場の強制点は、自分で用意する必要があります。
2. 予約と合成ハザードが未整備
デバイスの予約 / リースとデバイス局所スケジューリングは、CMU の参加者が v2 提案として承認されたと書いている段階です。つまり現行にはありません。
さらに、個別コマンドが安全でもシーケンスが危険になるケースの試験は、公開されている範囲に存在しません。複数機器をまたぐ合成ハザードの評価を v2 に載せた一次情報もありません。
3. MCP 経路の既知の弱点をそのまま引き継ぐ
MHS は 3 経路の 1 つとして MCP を使います。MCP エコシステムの既知の欠陥は、そのまま隣接リスクになります。
| 件名 | 内容 | 修正 |
|---|---|---|
| CVE-2025-49596 | @modelcontextprotocol/inspector < 0.14.1。client–proxy 間に認証がなく、stdio 経由で MCP コマンドを起動できる |
0.14.1 |
| CVE-2026-52869 | PyPI mcp <= 1.27.1。SSE / stateful Streamable HTTP がセッション ID だけで既存セッションへルーティングし、作成時の principal を検証しない (HTTP transport かつ認証有効時) |
1.27.2 |
modelcontextprotocol/servers#3751 |
GitHub MCP の push_files が owner / repo / branch を制約せず、プロンプトインジェクションでトークン権限内の任意リポジトリへ書ける (Closed as not planned) |
なし |
どれも MHS 本体の脆弱性ではありません。ただし性質は共通です。デバッグ用プロキシがホストの RCE 経路になる、write ツールが対象を絞っていないと注入で任意の対象へ書ける。物理 write に同じ穴があれば、被害はファイルではなく機器になります。
対策は素直です。デバッグプロキシを工場網に置かない。write ツールはスキーマで対象機器を固定する。
4. EU 機械規則 2023/1230 の適用範囲
Regulation (EU) 2023/1230 は 2027-01-20 適用です。安全機能を果たす独立ソフトウェアは safety component になり得ます。自己進化する ML が安全機能を担う場合は、Annex I Part A の 5〜6 に該当し、第三者適合評価に近づきます。
ここで誤読されやすいのが Art. 2(2)(m) の除外です。除外の対象は「研究目的で特別に設計・製造され、ラボで一時的に使用される機械」に限られます。市販の Tecan Fluent や Varioskan LUX、Universal Robots を大学ラボで使うだけでは外れません。製造セルだけでなく、汎用ラボ機器の恒久運用も除外対象外です。
二次記事にある「notified body 必須」は、高リスクカテゴリへの一般化であり、条件を省略した解釈です。実際に判断するなら条文を読むべき箇所です。
いま取るべき対応
- preview を権限モデルの正本にしない。 仕様が公開されるまで、機器の write は決定論スクリプトと既存インターロックの後ろに置く。
- 層を分ける。 エージェントは発見・仮説・コード生成。実行は検査可能なスクリプト。拒否はファームウェア / PLC。人間は範囲・成功定義・非常停止。自然言語タグは説明であって安全境界ではない。
- 予約と合成ハザードは自前で扱う。 現行 MHS に頼らない。
- MCP で機器を出すなら、既知欠陥を前提に設計する。 デバッグプロキシを工場網に置かない。write ツールはスキーマで対象機器を固定する。
- 数値を引用するなら条件を落とさない。 99.3% はテストベッドの 700 試行であって本番 QPU ではない。CMU は染料プロキシと人工 6 故障。泡の誤認は成功談ではなく限界の記述。
- EU 上市や製造セル、汎用ラボ機器の恒久運用へ広げるなら、法務・安全担当を先に入れる。 2023/1230 の safety component / self-evolving safety と ISO 10218 のセル評価を、OSS 公開前に確認しておく。
追跡だけは続ける価値があります。判断を逆転させる条件は明確です。公開仕様が「パラメータはインターフェース側が MUST reject する」「合成は Coordinator が評価する」「認証・監査・予約が規範である」と書き、かつ Claude 以外を含む独立した再現が出たときです。そのときは、記述層としての採用を再評価します。
まとめ
- MHS は「物理世界の MCP」というより、機器記述とドライバ抽象の research previewです。スキーマ・SDK・適合試験はいずれも未公開で、第三者検証ができません。
- 公式設計は毎ステップの推論を前提にしていません。MCP / CLI / 決定論コードファイルの 3 経路があり、長時間・高速操作はコードへ落とすことが想定されています。
- QuEra の 99.3% はテストベッドでの 700 試行、CMU の 8 時間は 2.5 ヶ月の参加を経た 1 実験です。条件を落とした引用が二次記事で広がっているので注意が必要です。
- 認証・RBAC・監査ログ・予約・合成ハザード評価は、公開情報の範囲に存在しません。安全の強制点も一次情報同士で食い違っています。
- 再利用できるのは仕様ではなく層の分け方です。開発時エージェント / 実行時決定論 / 拒否はハードウェア / 人間は範囲と停止。この分離は preview の採否と無関係に効きます。
この記事が少しでも参考になった、あるいは改善点などがあれば、ぜひリアクションやコメント、SNSでのシェアをいただけると励みになります!
参考リンク
- Anthropic, "Previewing the Model Hardware Standard" (2026-08-27)
- Model Hardware Standard 公式サイト
- Anthropic, "Introducing the Model Context Protocol" (2024-11-25)
- QuEra, "Holding the Light: Teaching an AI to Lock and Tune Our Quantum Computer's Lasers" (2026-08-27)
- QuEra Computing, PR Newswire (2026-08-27)
- Gün Kaynar, CMU MHS 実験記録 (2026-08-27)
- Zhu et al., "LAP: An Agent-to-Instrument Protocol for Autonomous Science" arXiv:2606.03755v1
- Regulation (EU) 2023/1230
- SiLA 2 Standards
- GHSA-7f8r-222p-6f5g / CVE-2025-49596
- GHSA-jpw9-pfvf-9f58 / CVE-2026-52869
- modelcontextprotocol/servers#3751
- Ars Technica, "Anthropic's new hardware standard lets AI agents control the physical world" (2026-08-27)
- gihyo.jp, Model Hardware Standard (2026-08-28)